
한밤 700m 수직암벽에 고립된 등반가…드론이 구한 방법
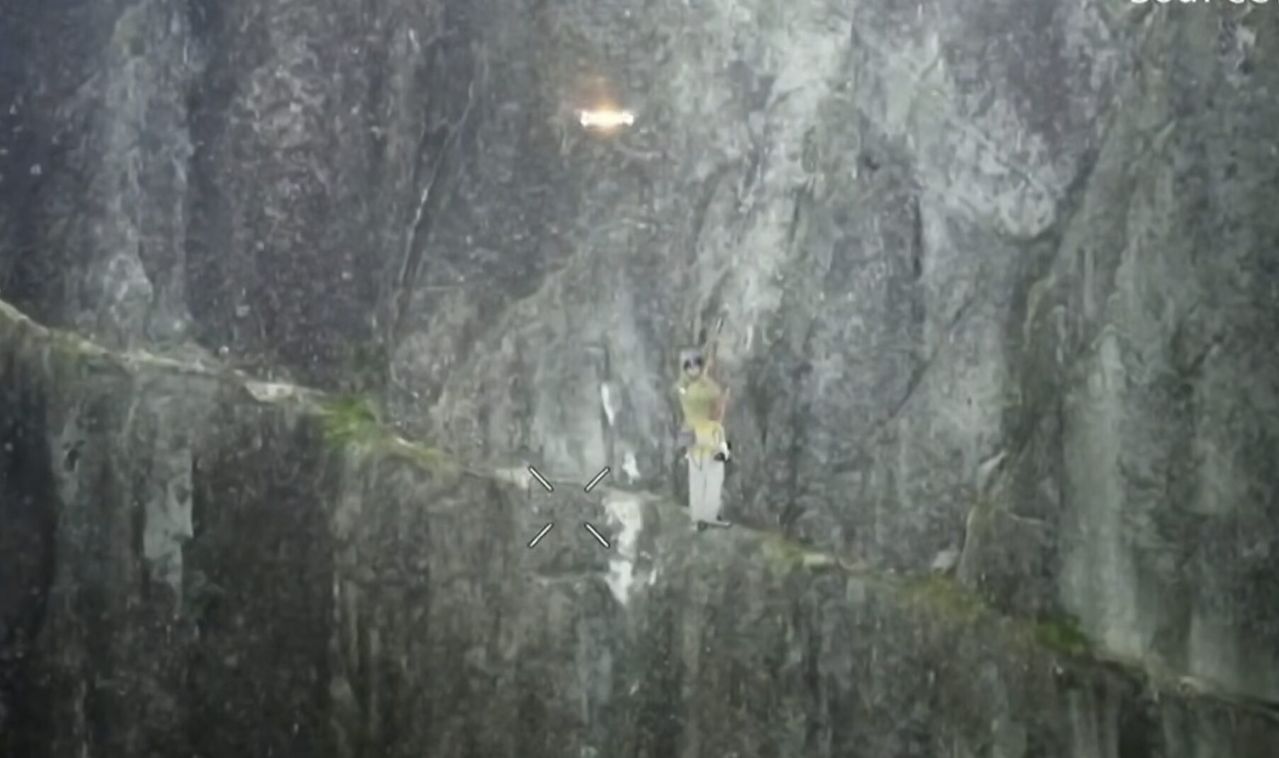
캐나다 스쿼미시 스태머스 치프 벽에 매달린 등반가. 사진 스쿼미시 수색구조대
지난 10일 밤, 캐나다 브리티시컬럼비아주 스쿼미시 수색구조대(SAR)는 이 지역의 대표적인 암벽인 스태머스치프(Stawamus Chief) 중간에 한 클라이머가 고립됐다는 신고를 받았다. 그는 5피치 루트인 ‘알래스카 하이웨이’를 오르다 지상 약 77m 높이에서 고립됐다. 고립된 지점엔 확보물(앵커)이 있었지만, 하강에 필요한 로프가 충분하지 않았다. 발을 디딜 수 있는 공간도 폭 약 25㎝에 불과했다. 미국 알파인클럽에 따르면 알래스카 하이웨이는 5피치, 난이도 5.11+의 루트다.
밤 10시가 넘어 사고 현장에 도착한 스쿼미시SAR은 전통적인 구조 방법을 쓰기가 어려웠다. 밤이라 헬기를 띄우기도 어려웠고, 벽 상단에서 로프를 이용해 내려가는 전통적인 구조 역시 쉽지 않았다. 낙석 위험이 있었고, 구조 대상이 있는 곳까지 접근하는 지형도 복잡했기 때문이다. 스쿼미시 SAR의 드론 프로그램 담당자인 더스틴 웨일스는 먼저 가느다란 보조 로프인 ‘파일럿 라인’을 드론으로 전달하는 방법을 구상했다.
두 대의 드론이 투입됐다. 한 대는 강한 조명을 비추며 암벽에 있는 등반가를 확인했고, 다른 한 대는 구조에 필요한 장비를 전달했다. 구조대는 먼저 레이저와 거리측정기를 이용해 등반가와 지상 사이의 거리를 확인했다. 이어 약 91m 길이의 파일럿 라인을 드론에 연결해 등반가에게 보냈다.
등반가가 파일럿 라인을 잡자 구조대는 지상에서 재킷과 헤드램프를 매달아 올렸다. 이후 파일럿 라인에 가늘지만, 강도가 높은 등반용 로프를 연결해 다시 드론으로 전달했다. 등반가는 공중에서 로프를 잡아 자신의 등반용 벨트와 확보물에 연결한 뒤 이 로프를 타고 암벽을 내려왔다.
김영주([email protected])