
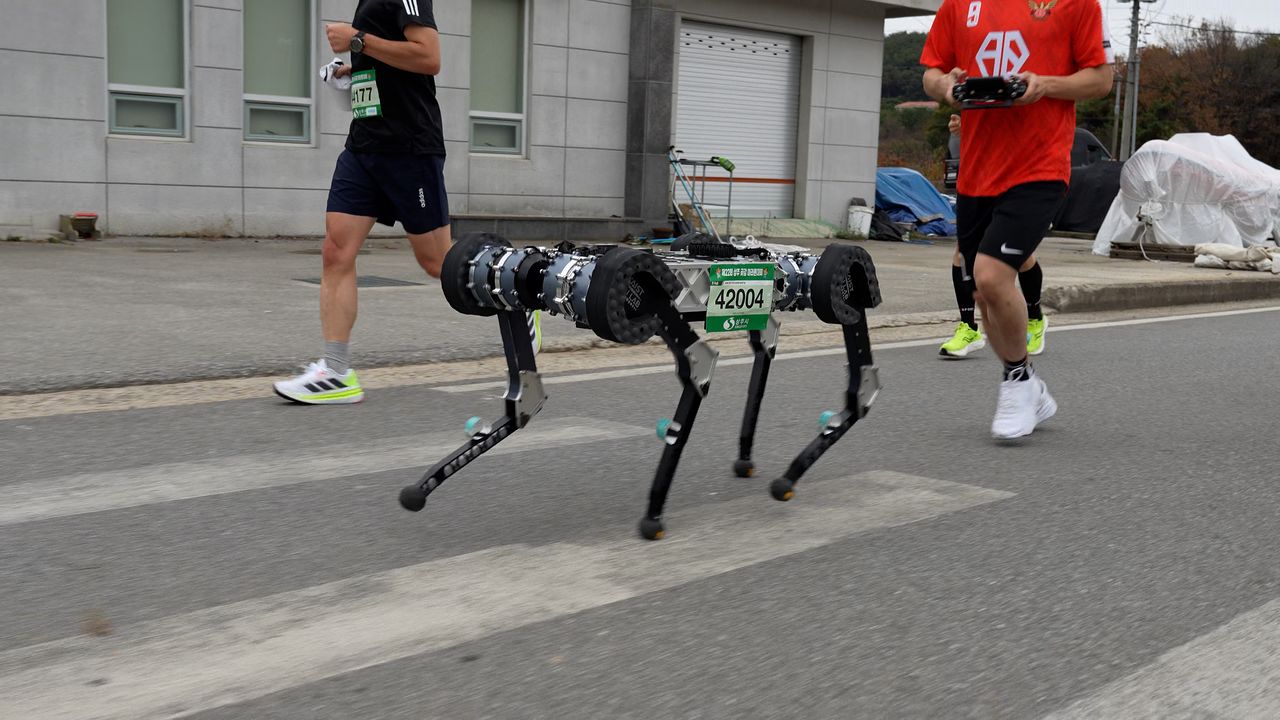
한국과학기술원(KAIST) 연구팀이 개발해 세계 최초 마라탄 풀코스에 성공한 로봇 기술이 24일 네이처 본지에 게재됐다. 사진은 지난 2024년 11월 경북 상주에서 열린 ‘상주 곶감 마라톤’에서 사족 보행 로봇 ‘라이보2′가 달리는 모습. 사진 KAIST 제공
세계 최초로 마라톤 풀코스 완주에 성공한 국내 로봇 기술이 학술적 가치를 인정 받았다.
한국과학기술원(KAIST)은 황보제민 기계공학과 교수 연구팀이 개발한 사족보행로봇 ‘라이보2(RAIBO2)’의 장거리 주행 기술과 실제 마라톤 완주 결과가 국제학술지 네이처에 본지에 게재됐다고 24일 밝혔다.
라이보2는 2024년 11월 열린 상주 곶감 마라톤 대회에서 배터리 충전이나 교체 없이 풀코스 42.195㎞를 4시간 19분 52초 만에 완주했다. 사족보행 로봇이 실제 마라톤 대회 풀코스를 완주한 건 세계 최초다. 연구진은 로봇이 주행 중 에너지가 어디서 손실되는지를 분석하고 이를 최적화하는 설계 원리를 제시했다. KAIST는 “국내에서 수행된 로봇 연구가 네이처 본지에 게재된 것은 이번이 처음이다. 세계적으로도 로봇 분야 연구가 네이처 본지에 실린 사례는 매우 드물다”고 설명했다.
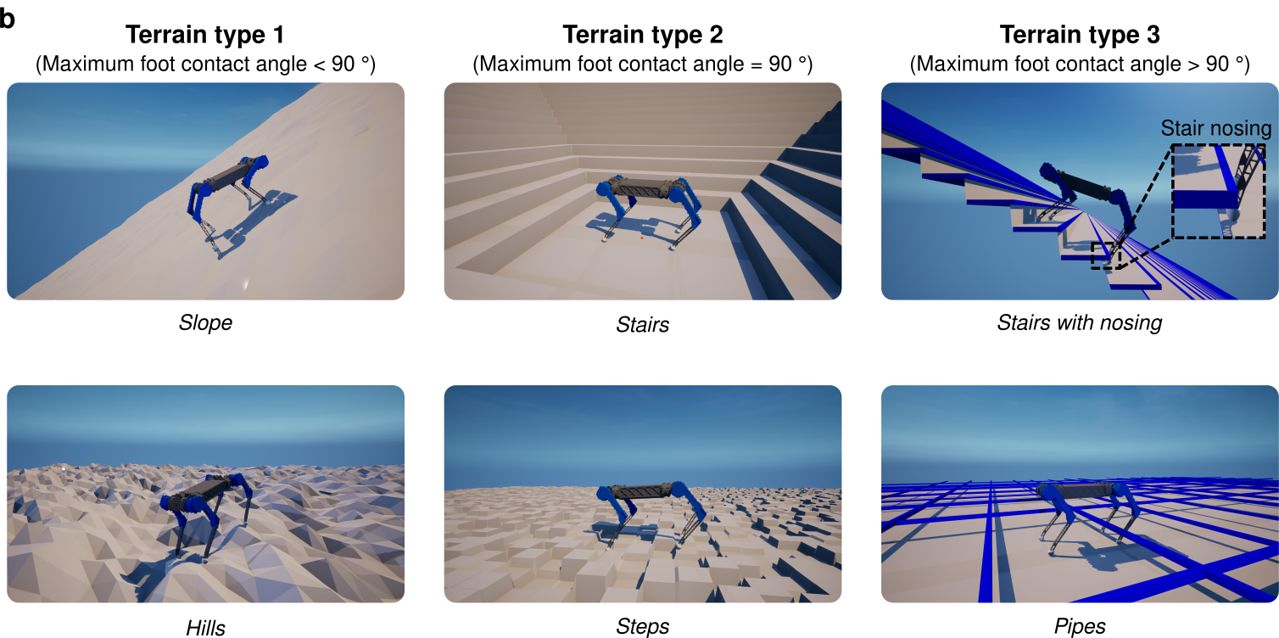
라이보2의 시뮬레이션 학습 환경을 나타낸 그림. 사진 KAIST 제공
최근 로봇업계에선 사족보행로봇과 휴머노이드의 달리기 속도와 장애물 극복 능력을 겨루는 경쟁이 치열하다. 배터리나 모터 같은 개별 부품의 효율만 높여서는 보행 성능과 주행거리를 동시에 확보하기 어렵다. 연구진은 기계 구조와 전기 시스템, 보행 제어를 긴밀하게 연결한 로봇 전체의 시스템 문제로 접근했다. 로봇이 높은 보행 성능을 유지하면서도 에너지 소비를 줄일 수 있도록 기구와 전장, 구동 및 제어 시스템을 통합 설계했다.
장윤서([email protected])