
피겨선수처럼 360도 회전 점프…바퀴 달고 날아오른 아틀라스
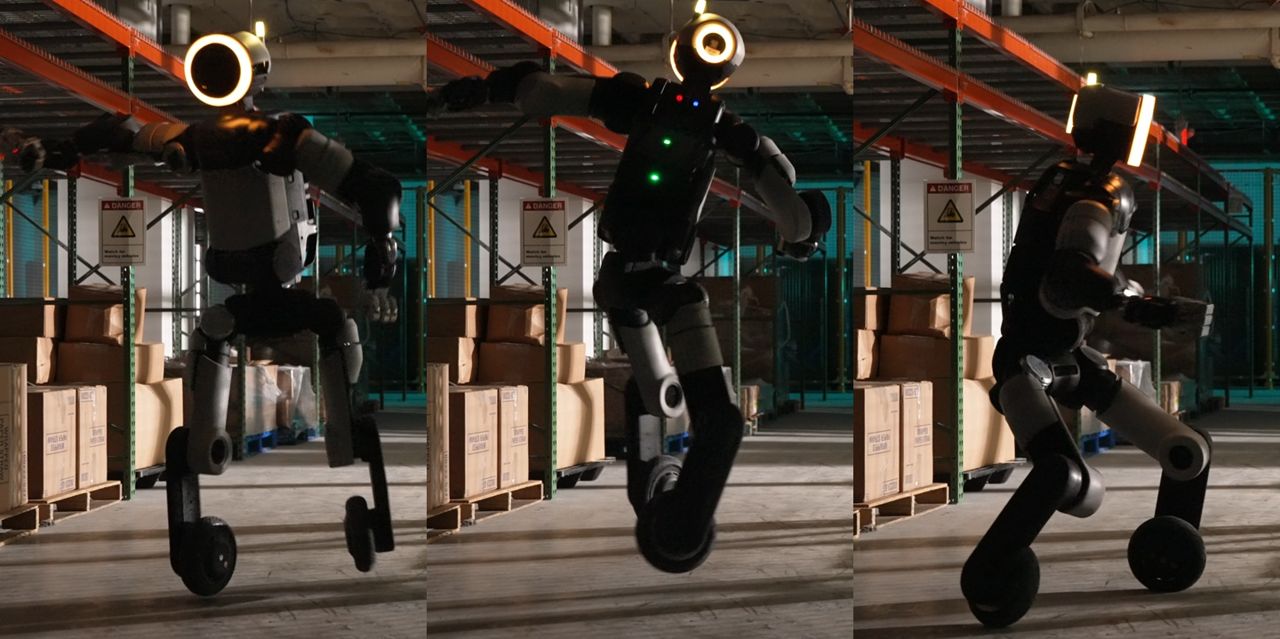
보스턴다이내믹스는 9일(현지시간) 바퀴를 단 휴머노이드 로봇 아틀라스가 360도 회전 점프를 하는 모습을 담은 영상을 공개했다. 사진 현대차그룹
영상에서 아틀라스는 양발에 각각 하나씩의 바퀴를 달고 등장했다. 피겨스케이트 선수처럼 미끄러지듯 부드럽게 움직인 아틀라스는 제자리에서 공중으로 뛰어올라 360도 회전한 뒤 착지했다. 전후좌우로 자유롭게 이동할 뿐 아니라 한쪽 다리를 들고 다른 쪽 바퀴 하나로 몸을 지탱하기도 했다. 바퀴 달린 아틀라스는 기존에 두 발로 달리던 아틀라스보다 더 빠르게 움직이는 모습이었다.
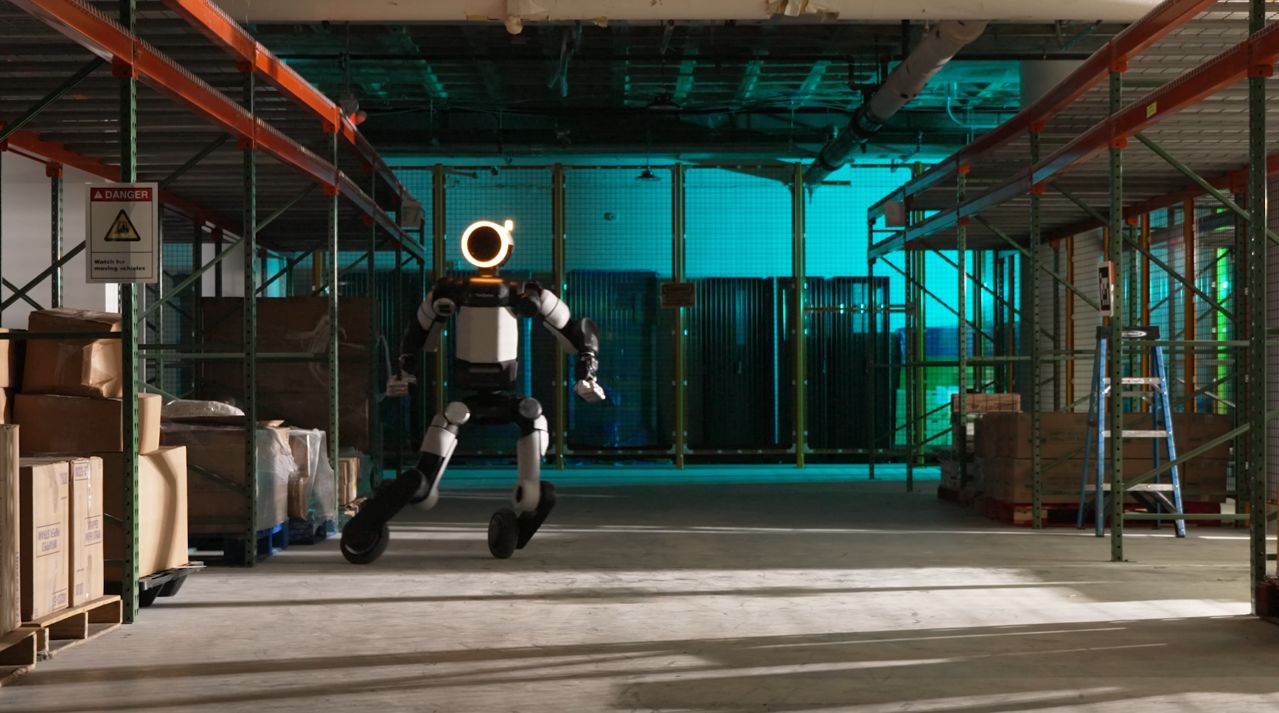
영상에서 아틀라스는 피겨스케이트 선수처럼 전후좌우로 미끄러지듯 부드럽게 움직이는 모습을 보여줬다. 사진 현대차그룹
보스턴다이내믹스는 가상 공간에서 동작을 반복 학습하는 방식으로 아틀라스가 360도 회전 점프를 익히도록 했다. 그 결과 실제 아틀라스는 첫 시도만에 회전 점프에 성공했다. 앤디 우 아틀라스 엔지니어는 “학습 과정에서 로봇이 점프하면서 측면으로 이동하는 사이드 대시를 수행하는 모습이 특히 인상적이었다”며 “학습을 통해 로봇이 스스로 바퀴를 굴려 이동하는 방법을 찾아냈을 땐 놀랍고 기분이 좋았다”고 말했다.